

Trong ô tô điện, có nhiều loại động cơ điện được sử dụng, mỗi loại có ưu nhược điểm riêng phù hợp với ứng dụng cụ thể. Các loại động cơ sử dụng phổ biến nhất là: Động cơ một chiều (DC Motor), Động cơ không đồng bộ (Induction Motor – IM), Động cơ đồng bộ nam châm vĩnh cửu (Permanent Magnet Synchronous Motor – PMSM), và Động cơ từ trở (Switched Reluctance Motor – SRM). Dưới đây chúng ta sẽ tìm hiểu về Động cơ không đồng bộ (Induction Motor – IM)
1. Cấu tạo và nguyên lý làm việc
Động cơ không đồng bộ, còn gọi là động cơ cảm ứng (Induction Motor – IM), là loại động cơ điện xoay chiều ba pha phổ biến trong công nghiệp và ô tô điện nhờ độ bền cao và chi phí thấp. Cấu tạo của IM bao gồm hai phần chính: stato và roto, với thiết kế đơn giản không sử dụng nam châm vĩnh cửu hay chổi than, giúp giảm bảo dưỡng.
1.1 Stator (Phần tĩnh): Gồm lõi sắt từ làm từ thép silic cán mỏng để giảm tổn hao sắt từ, và cuộn dây ba pha quấn phân bố trong các rãnh stator. Cuộn dây được cấp nguồn điện xoay chiều ba pha từ bộ biến tần, tạo ra từ trường quay với tốc độ đồng bộ n_s = 120 f/p, trong đó f là tần số (Hz), p là số cặp cực. Stator thường có hệ thống làm mát bằng không khí hoặc chất lỏng để tản nhiệt.
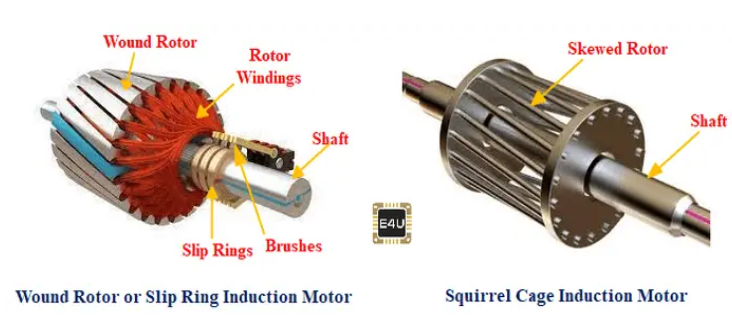
1.2 Rotor (Phần quay): Có hai loại chính: rotor lồng sóc (squirrel cage) và rotor dây quấn (wound rotor). Rotor lồng sóc phổ biến hơn trong ô tô điện, gồm lõi sắt từ và các thanh đồng hoặc nhôm ngắn mạch ở hai đầu bởi vòng ngắn mạch, tạo thành hình lồng sóc. Rotor dây quấn có cuộn dây kết nối với vòng trượt để thêm điện trở ngoài. Rotor kết nối với trục quay qua vòng bi, và không có nguồn điện trực tiếp.
1.3 Các bộ phận phụ: Vỏ máy bảo vệ chống nước/bụi (IP rating cao), cảm biến tốc độ (encoder) để điều khiển, và khoảng không khí giữa stato và roto (air gap) nhỏ để tăng hiệu quả từ trường.
Nguyên lý làm việc dựa trên hiện tượng cảm ứng điện từ. Khi dòng điện ba pha chạy qua cuộn stato, tạo từ trường quay với tốc độ n_s. Từ trường này cắt qua rotor, cảm ứng ra dòng điện Foucault trong rotor (theo định luật Faraday), tạo từ trường rotor tương tác với từ trường stator, sinh ra mô-men xoắn theo định luật Lorentz. Rotor quay với tốc độ n<n_s, độ trượt s= (n_s – n)/n_s (thường 2-5% ở tải định mức) để duy trì cảm ứng. Nếu n = n_s, không có dòng cảm ứng, động cơ dừng.
Trong ô tô điện, IM thường dùng rotor lồng sóc do độ bền cao, phù hợp cho tốc độ cao. Nguyên lý này cho phép động cơ hoạt động mà không cần tiếp xúc cơ học, giảm mòn và tăng tuổi thọ.
“Sơ đồ cắt ngang của động cơ không đồng bộ.”
2. Đặc tính cơ và các phương pháp điều khiển tốc độ (Điều khiển V/f, Điều khiển vector)
Đặc tính cơ của IM mô tả mối quan hệ giữa mô-men xoắn T và tốc độ n, là đường cong đặc trưng giúp phân tích hiệu suất. Từ phương trình
T = (3 V^2*s*R_2)/(2*pi*n_s+ (R_2^2 + (s*X_2)^2)) ), với V điện áp, s độ trượt, R_2 điện trở rotor, X_2 điện kháng rotor.
Đặc tính cơ chia thành ba vùng:
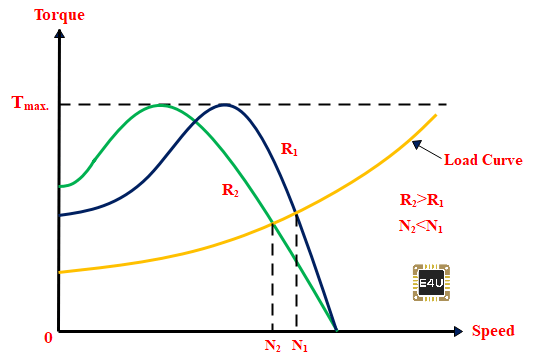
2.1 Vùng khởi động (s=1 đến s_breakdown): Mô-men tăng từ giá trị khởi động (1.5-2.5 lần định mức) đến mô-men cực đại (breakdown torque).
2.2 Vùng làm việc ổn định (s nhỏ): Mô-men giảm khi tốc độ tăng, gần tuyến tính, hiệu suất cao.
2.3 Vùng không ổn định (s lớn): Mô-men giảm nhanh nếu tải vượt breakdown.
Đường cong phụ thuộc điện trở roto: R_2 cao cho mô-men khởi động lớn nhưng hiệu suất thấp; R_2 thấp cho hiệu suất cao ở tốc độ cao.
“Đặc tính mô-men – tốc độ của động cơ không đồng bộ.”
2.4 Các phương pháp điều khiển tốc độ:
a-Điều khiển V/f (Scalar Control): Duy trì tỷ lệ điện áp/tần số hằng số để giữ từ thông không đổi, tránh bão hòa. Tốc độ thay đổi bằng cách điều chỉnh f (từ biến tần), V = k f. Ưu điểm: Đơn giản, chi phí thấp. Nhược điểm: Phản ứng chậm ở tải biến đổi, không chính xác ở tốc độ thấp. Sử dụng PWM để tạo sóng sin.

“Sơ đồ khối điều khiển V/f cho động cơ không đồng bộ.”
b-Điều khiển vector (Vector Control hoặc DTC – Direct Torque Control): Tách biệt điều khiển từ thông và mô-men bằng biến đổi tọa độ (Park/Clarke), tương tự FOC ở PMSM. Chuyển dòng điện ba pha sang Id (từ thông) và Iq (mô-men). Ưu điểm: Phản ứng nhanh, chính xác cao ở dải tốc độ rộng. Nhược điểm: Phức tạp, cần cảm biến vị trí. Trong ô tô điện, vector control giúp tối ưu năng lượng và tăng tốc mượt mà.
“Sơ đồ khối điều khiển vector cho động cơ không đồng bộ.”
3. Ưu điểm: Độ bền cao, chi phí thấp, hoạt động tốt ở tốc độ cao
IM có nhiều ưu điểm vượt trội so với các loại động cơ khác, khiến nó phù hợp cho ô tô điện, đặc biệt ở phân khúc cần độ tin cậy cao và chi phí hợp lý.
3.1 Độ bền cao (High Reliability): Không có nam châm vĩnh cửu hay chổi than, IM chịu được nhiệt độ cao (lên đến 200°C) mà không mất từ, và ít bộ phận mòn. Rotor lồng sóc chịu lực ly tâm tốt, tuổi thọ >300.000 km với bảo dưỡng tối thiểu. Trong ô tô điện, điều này giảm chi phí sửa chữa và tăng độ an toàn.
3.2 Chi phí thấp (Low Cost): Sản xuất đơn giản, không dùng đất hiếm đắt đỏ như PMSM, giảm giá thành 20-30%. Dễ tích hợp với biến tần tiêu chuẩn, phù hợp cho xe phổ thông.
3.3 Hoạt động tốt ở tốc độ cao (Good High-Speed Performance): Với độ trượt nhỏ, IM đạt hiệu suất 85-92% ở tốc độ cao (10.000-20.000 vòng/phút), lý tưởng cho đường cao tốc. Không có từ trường vĩnh cửu, dễ điều khiển ở chế độ field weakening để vượt tốc độ đồng bộ.
Các ưu điểm khác: Độ ồn thấp, khả năng chịu quá tải ngắn hạn tốt (150-200% định mức) và dễ sửa chữa. Tuy nhiên, nhược điểm là mô-men khởi động thấp hơn PMSM (cần bù bằng điều khiển), hiệu suất thấp ở tốc độ thấp, và cần biến tần phức tạp. Tổng thể, IM cân bằng giữa hiệu suất và kinh tế, góp phần phổ biến hóa xe điện.
4. Ứng dụng thực tế (Một số model của Tesla, Nissan Leaf…)
IM được áp dụng rộng rãi trong ô tô điện, đặc biệt ở các mẫu cần độ bền và tốc độ cao, chiếm khoảng 30% thị trường động cơ EV năm 2025. Các nhà sản xuất lớn như Tesla sử dụng IM kết hợp với PMSM để tối ưu.
4.1 Tesla: Tesla tiên phong sử dụng IM ở các mẫu ban đầu và tiếp tục ở một số phiên bản mới. Model S và X đời đầu dùng IM roto lồng sóc công suất lên đến 300 kW, mô-men 500 Nm, cho tốc độ tối đa 250 km/h. Model Y front motor là IM, tương tự Model 3, giúp cân bằng chi phí và hiệu suất. IM ở trục trước hỗ trợ AWD, với vector control cho tăng tốc 0-100 km/h dưới 3 giây.
4.2 Nissan Leaf: Mặc dù chủ yếu dùng PMSM ở các mẫu mới (công suất 160 kW ở Leaf 2025), nhưng một số phiên bản cũ hoặc biến thể sử dụng IM cho độ bền cao ở đô thị. Leaf tận dụng IM để quãng đường lên đến 400 km, với V/f control đơn giản.
Các ứng dụng khác: Audi e-tron dùng IM kép (300 kW tổng), Rivian R1T sử dụng IM cho off-road nhờ độ bền. Trong tương lai, IM sẽ kết hợp AI để tối ưu, giảm phụ thuộc đất hiếm và thúc đẩy EV bền vững.


